FOUK|浮动补偿F系列选型计算指南
2026/08/19
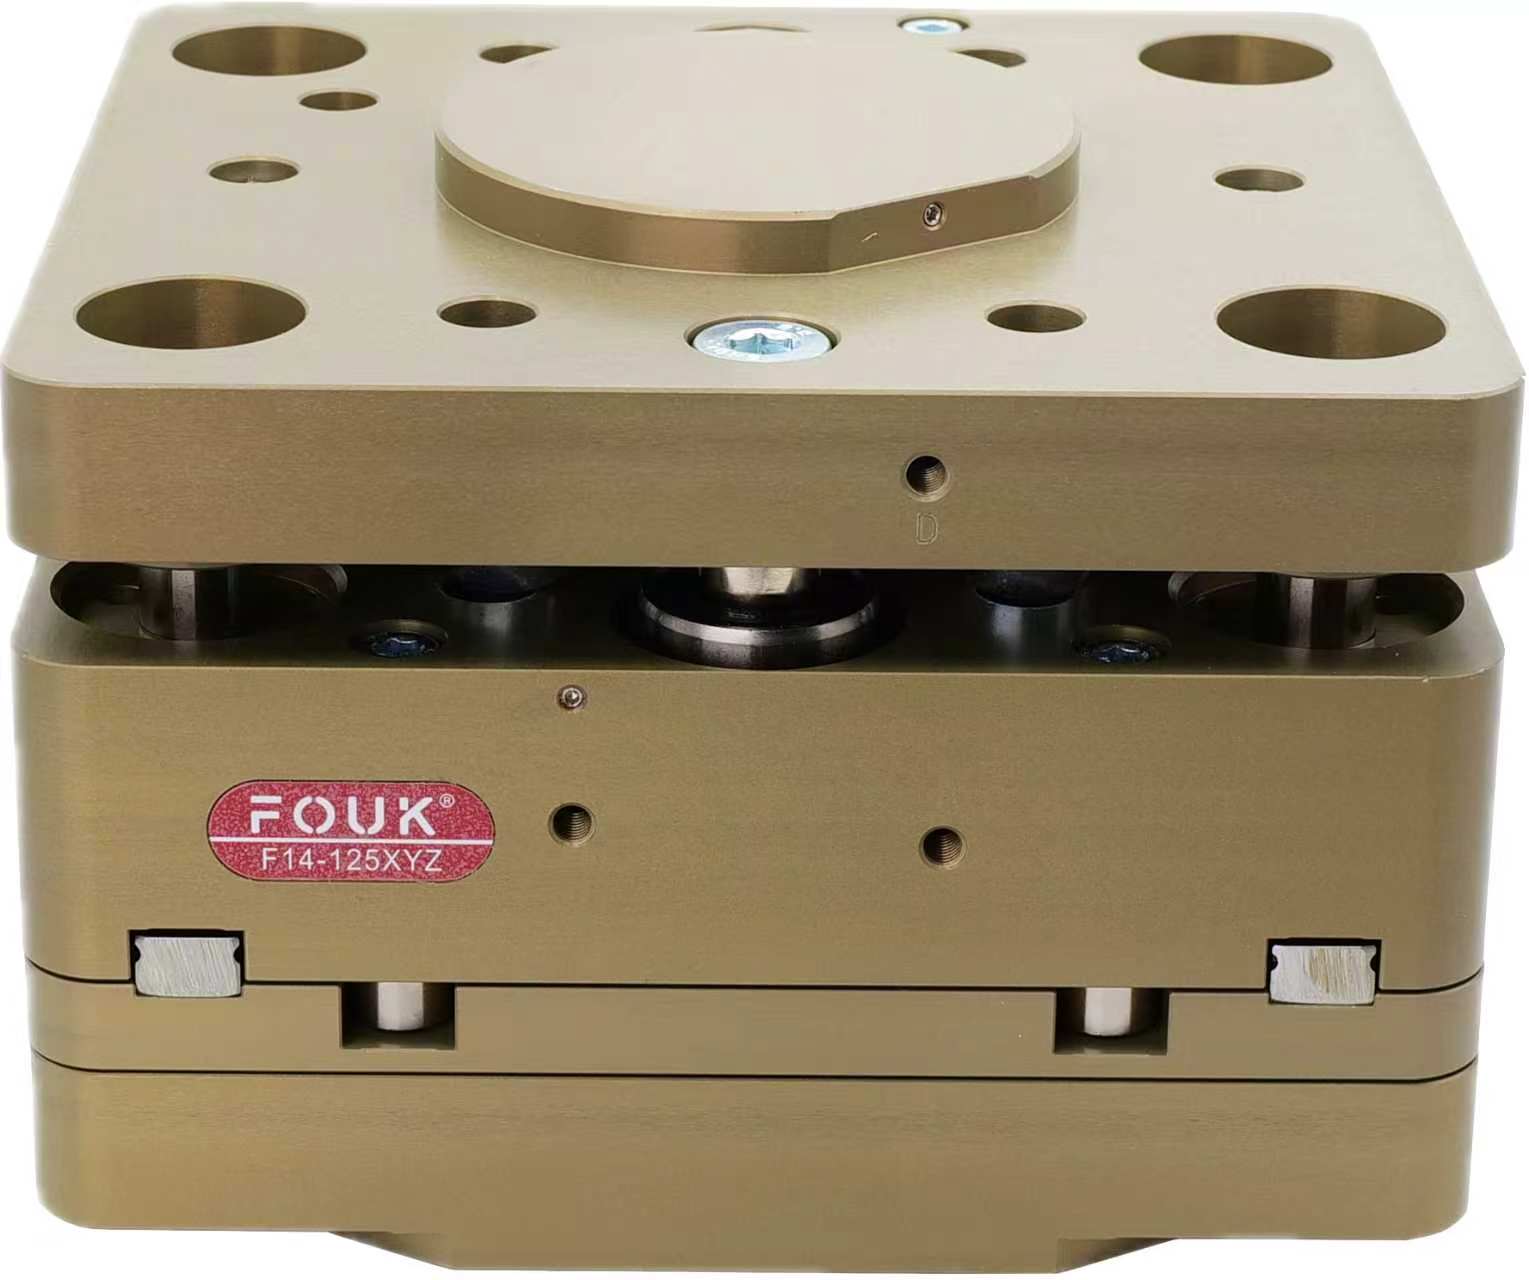
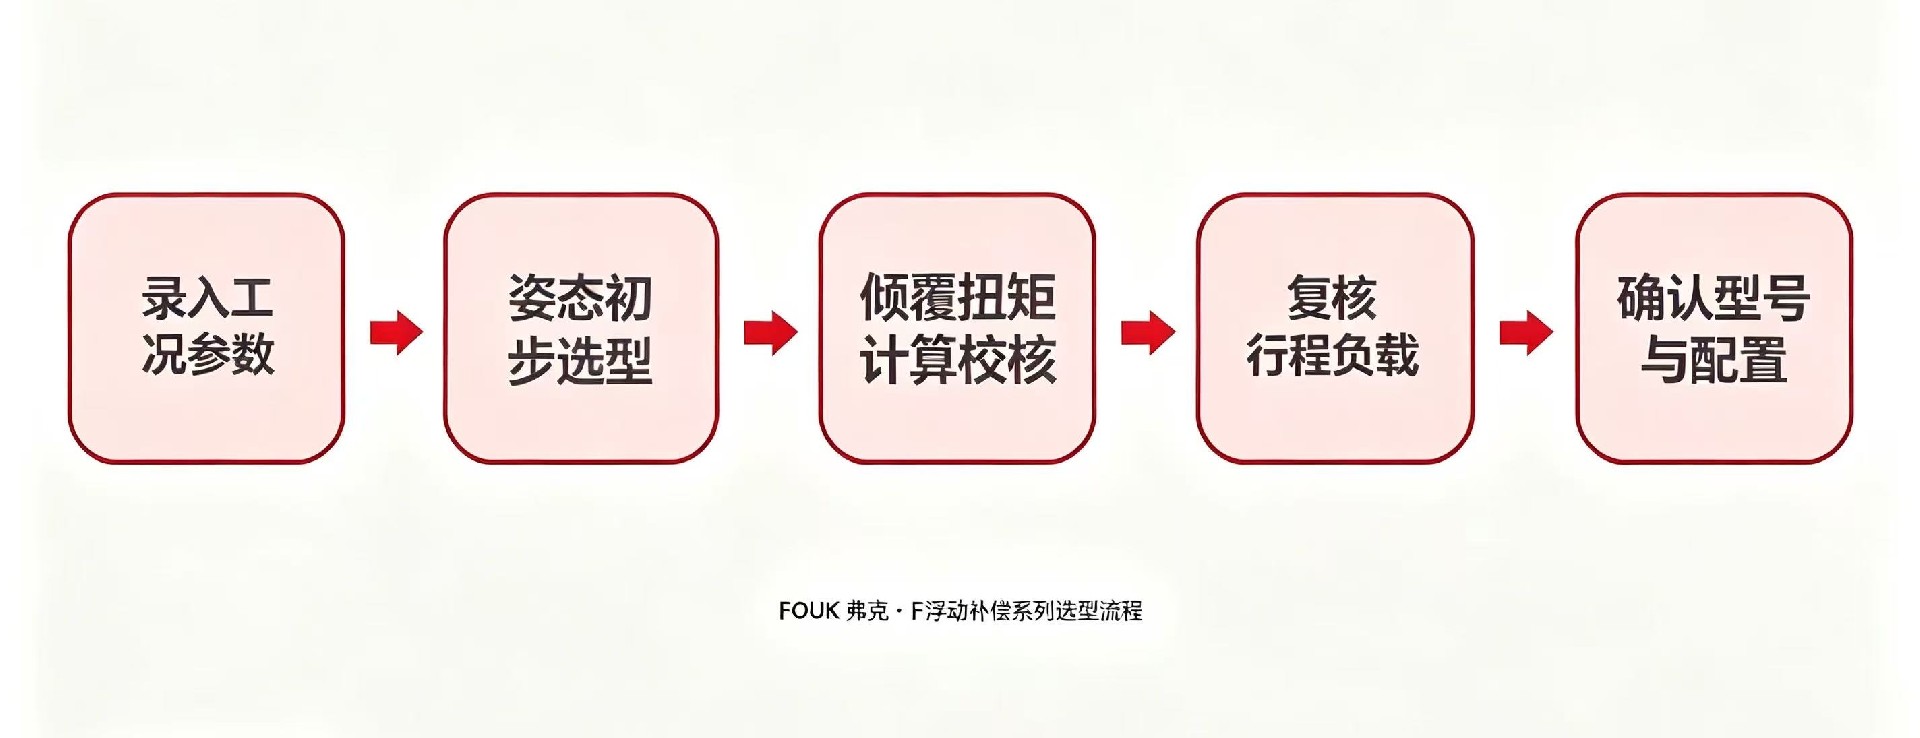
浮动补偿单元主要解决自动化装配定位偏差问题,实现多维浮动与气动锁定。
工况示例:工件 7kg,需要浮动行程 ±4mm,机器人会将机构由垂直翻摆至水平姿态。
2.1 垂直作业姿态
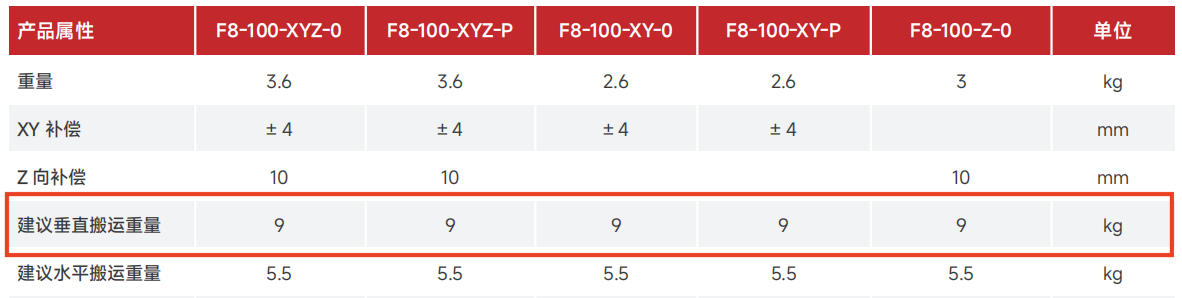
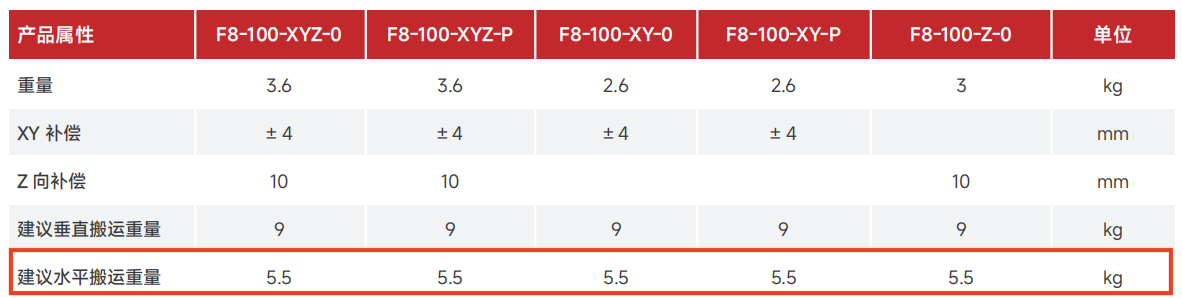
参照工件重量、补偿行程查阅产品样册,F8 系列参数竖直状态可满足,作为垂直工况候选型号。
2.2 机器人翻摆‑水平作业姿态
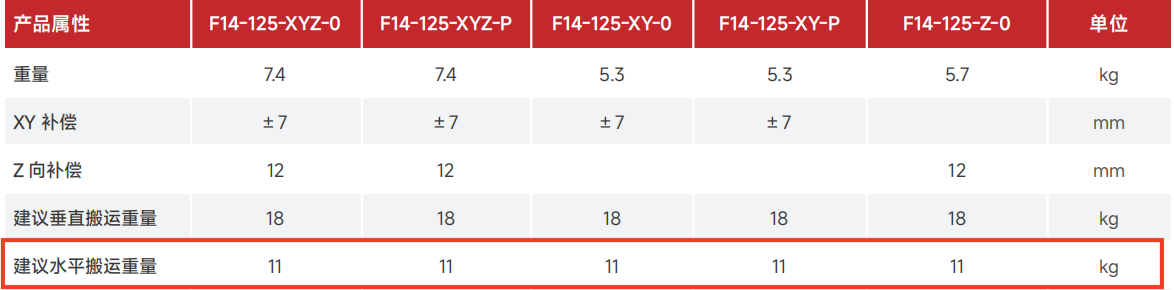
机构翻转为水平状态后产生力臂,产品实际承载能力下降。
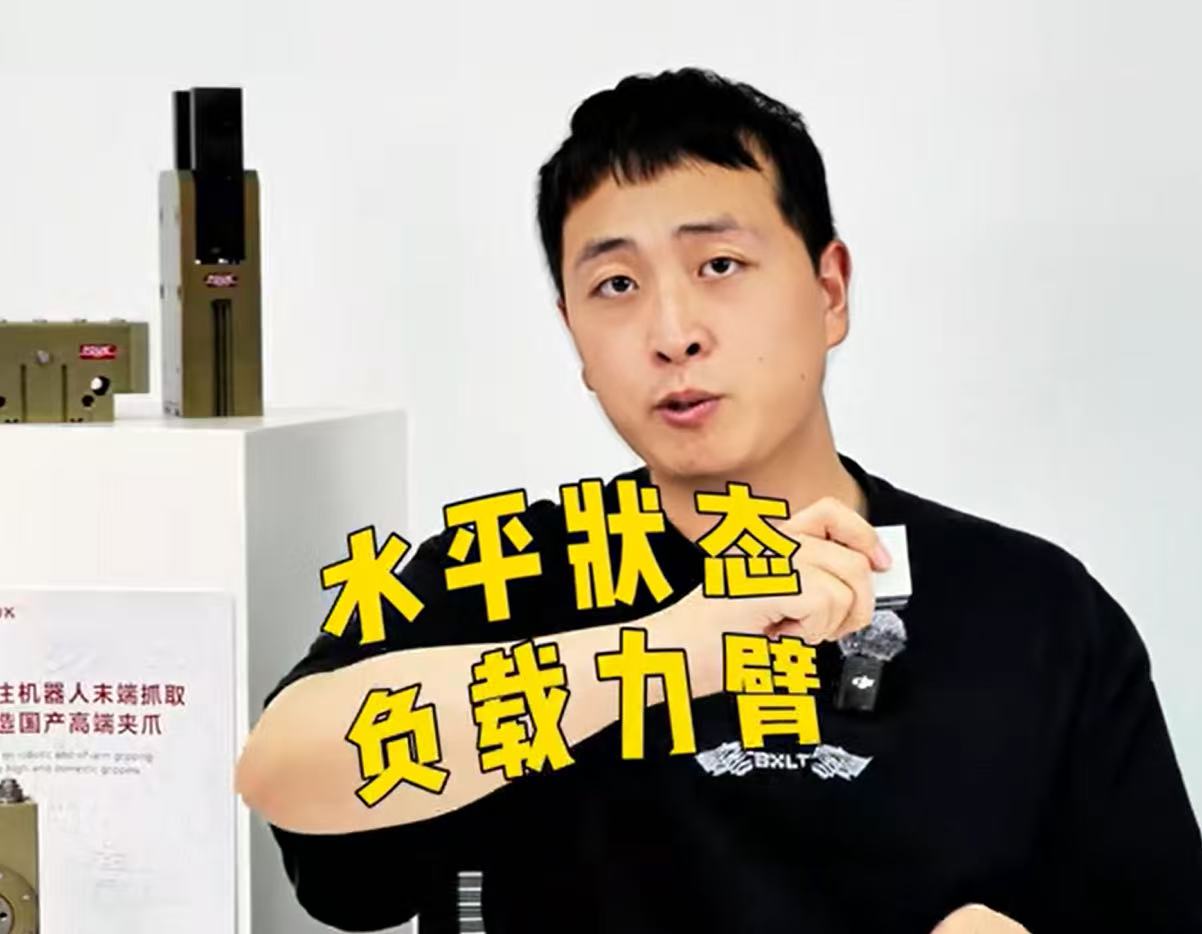
垂直工况选出的 F8 不再适用,向上选取大一规格F14作为待校核型号。
3.1倾覆扭矩计算公式
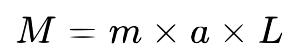
3.2 计算示例沿用上面案例条件
工件质量 m=7kg,极限工况a取 3G=30 m/s²,质心距离安装面 L=100mm=0.1m
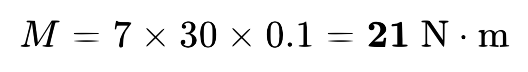
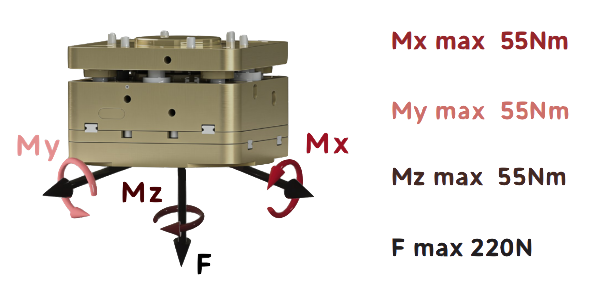
将计算得到的倾覆扭矩 M=21N·m,对比 F14 样本额定承载扭矩 55 N・m。
3.3反推最大允许质心距离
按照 2 倍安全系数预留安全余量,有效可用扭矩 = 额定扭矩 ÷2
示例反算:
F14 额定扭矩 55 N・m
有效可用扭矩55➗2 =27.5N· m
代入公式反求最大 L:
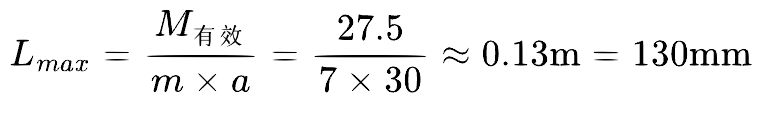
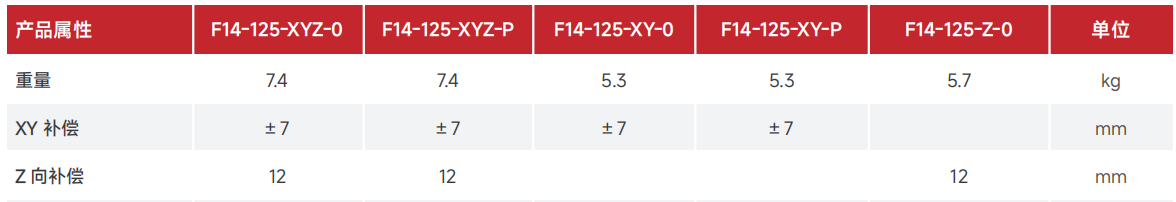
4.1 复核 XY 补偿行程、角度补偿范围
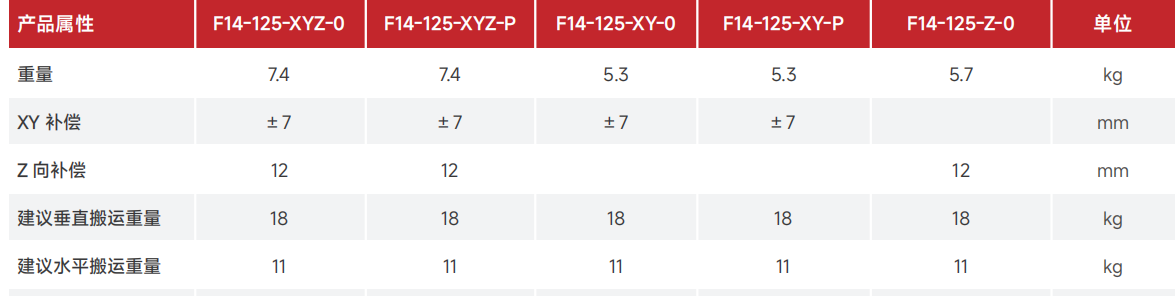
4.2复核产品最大推荐负载
综合工况条件、姿态选型、倾覆扭矩校核、行程与负载参数,确定浮动单元主型号。本案例最终选定:F14
若需要锁定到位信号检测,确认选用带磁开槽配置版本,详细参数请查阅产品样册。
选型如有疑问,欢迎留言或私信,弗克技术团队提供一对一技术支持。
END