FOUK|弗克QTC快换装置选型指南
快换装置装在机器人手臂末端,用于快速切换夹爪、吸盘、焊枪等末端工具,让产线自动完成多道工序换装,换装速度与连接可靠性直接决定生产节拍和运行安全。选型不是查一个负载数据那么简单:本体规格、配置数量、传感器极性、气路容量、电连接方案都会影响稳定运行,漏掉一环就容易返工。
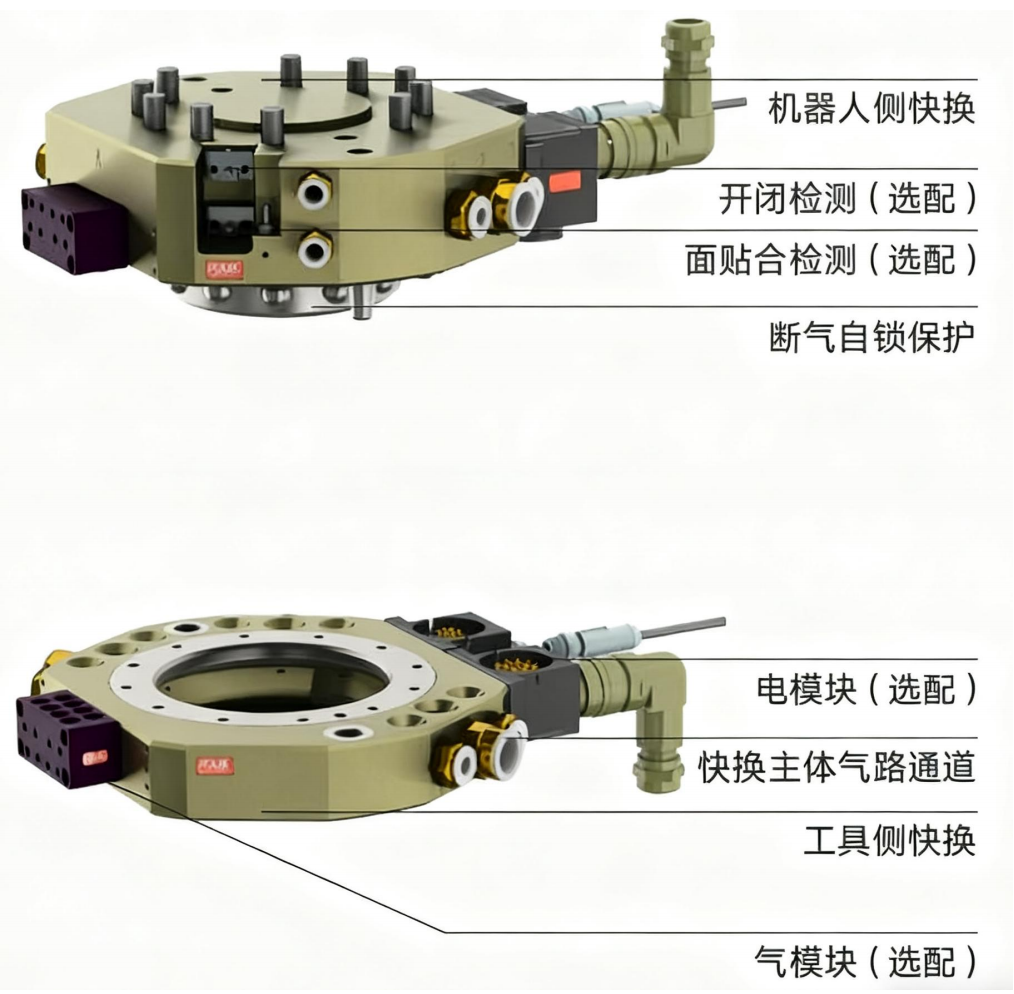
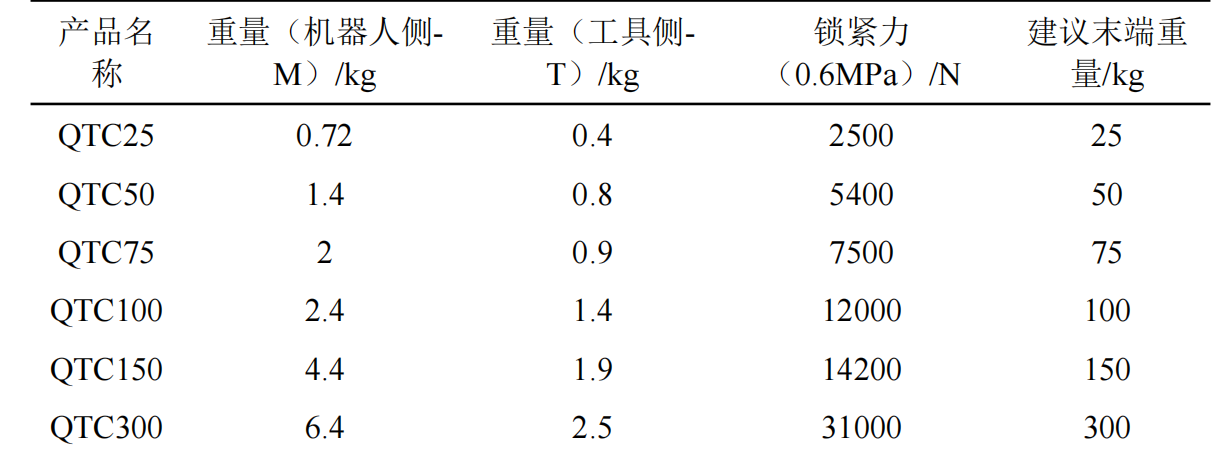
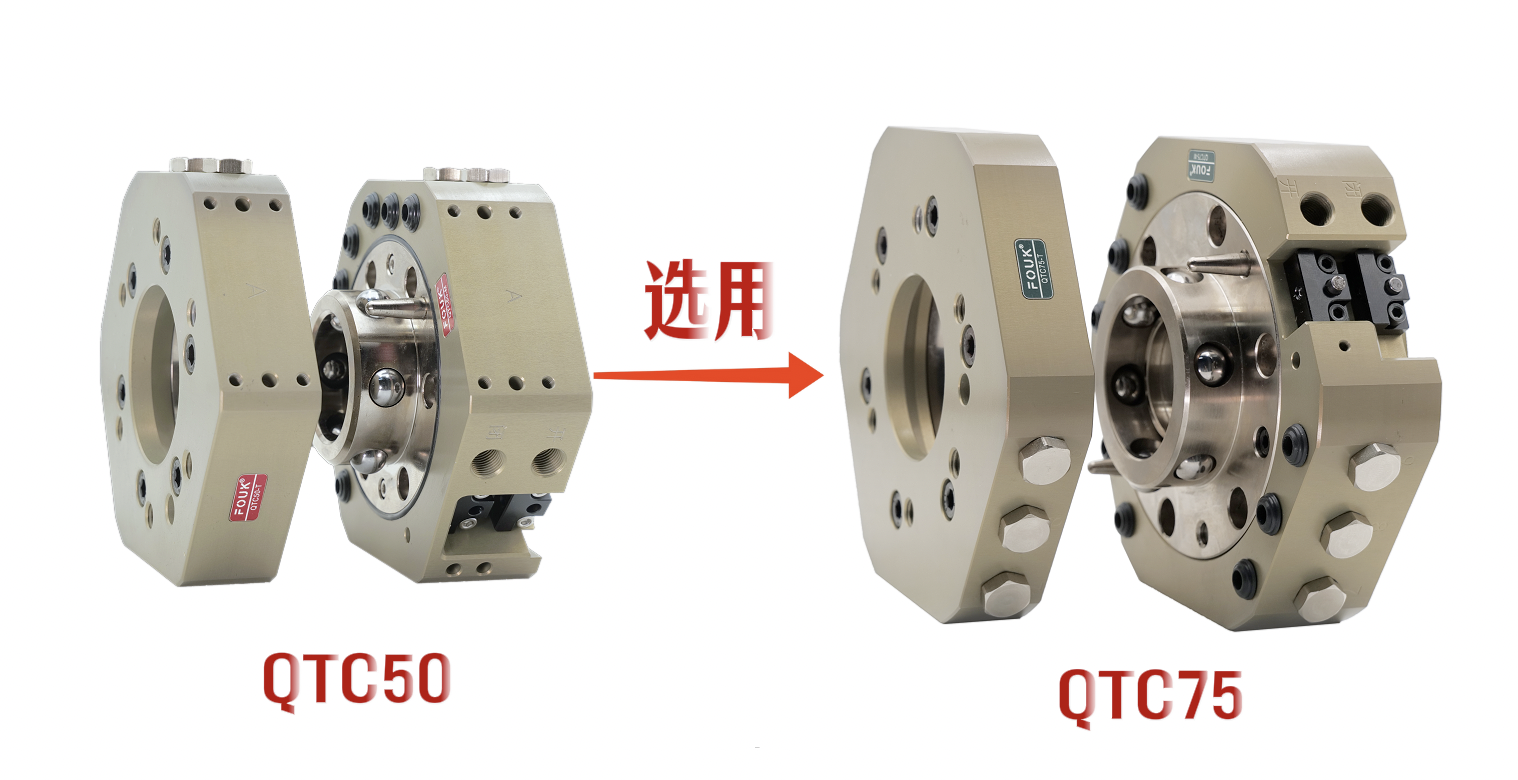
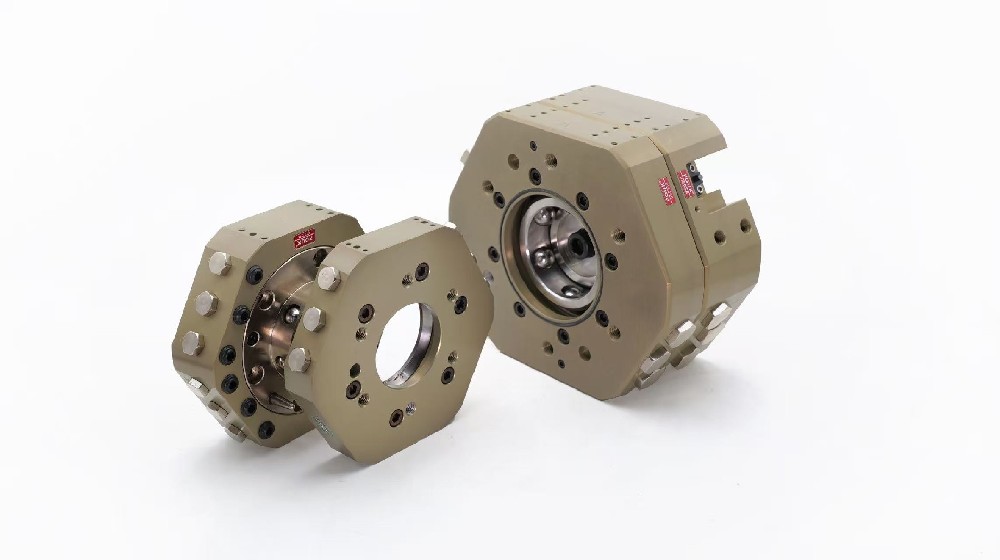
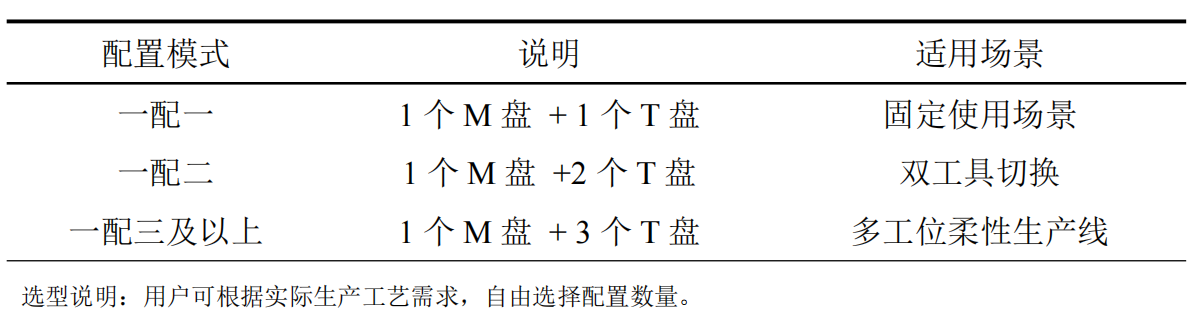
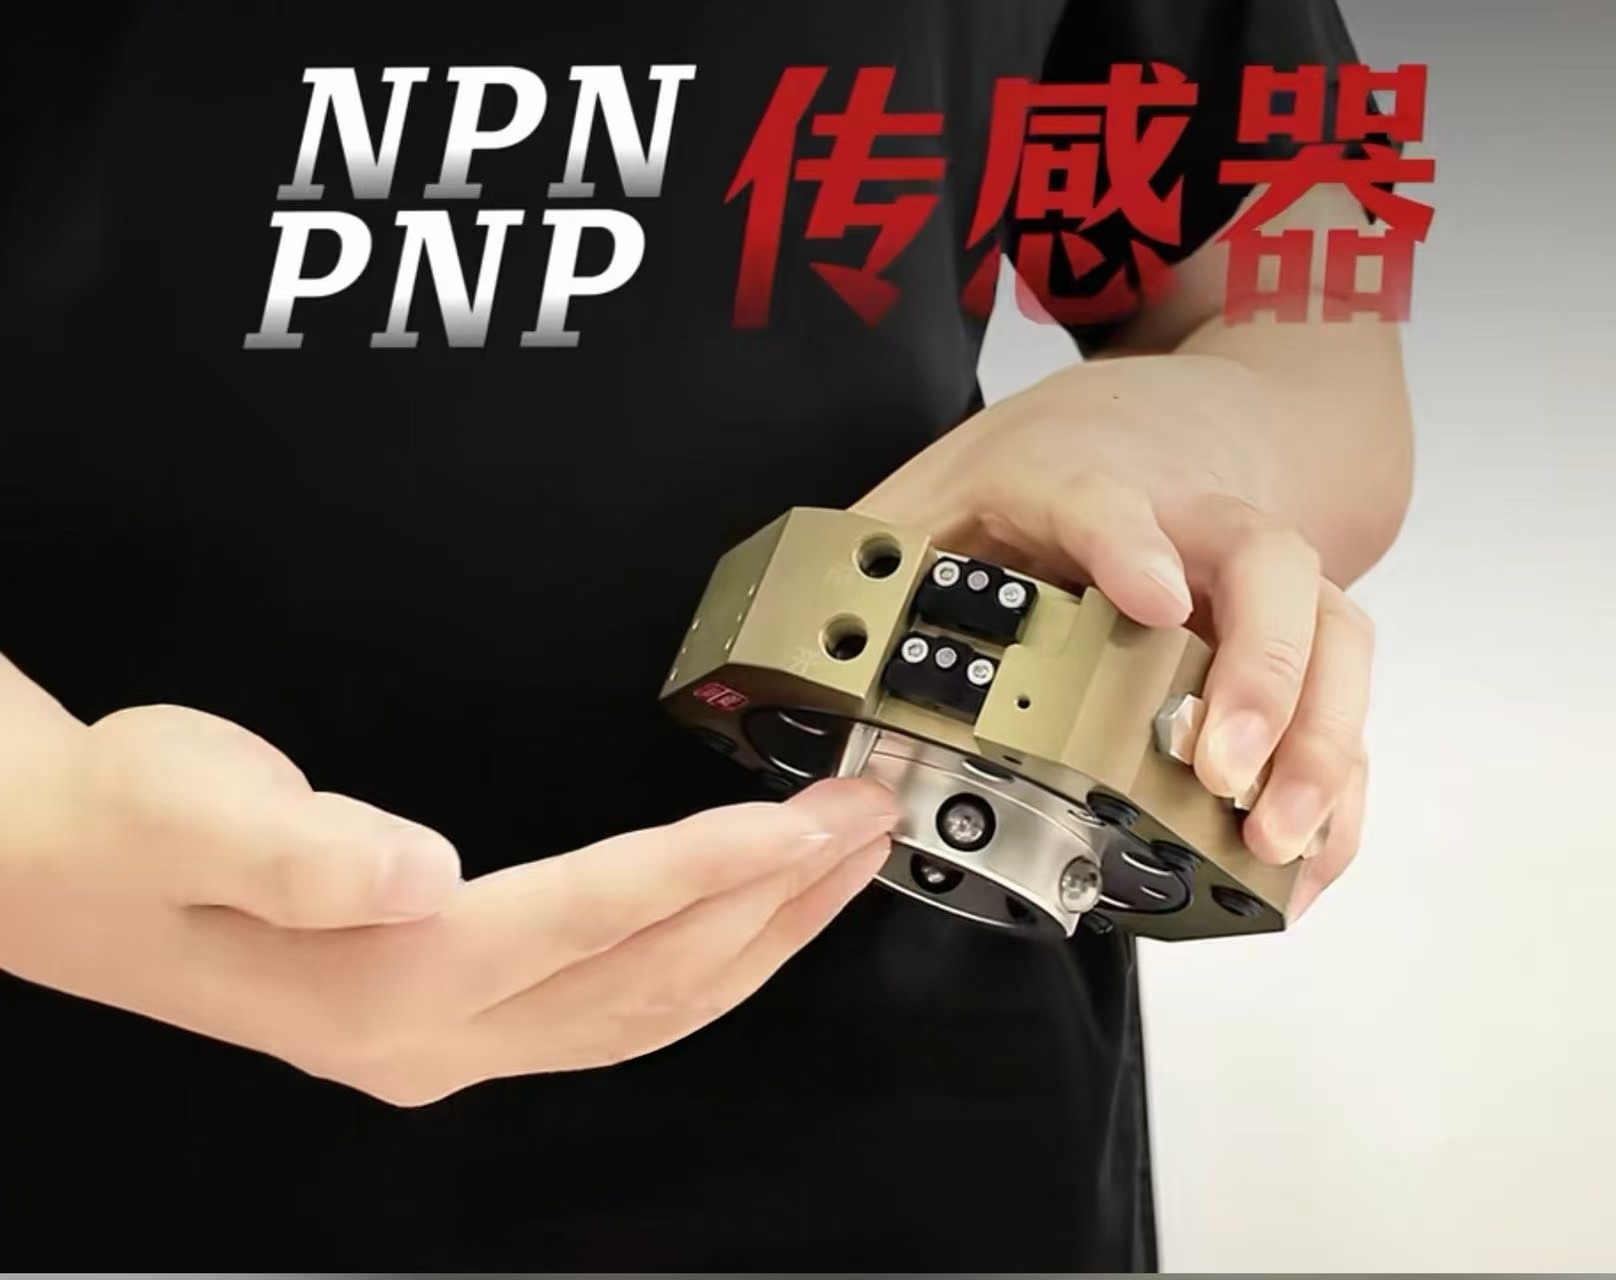
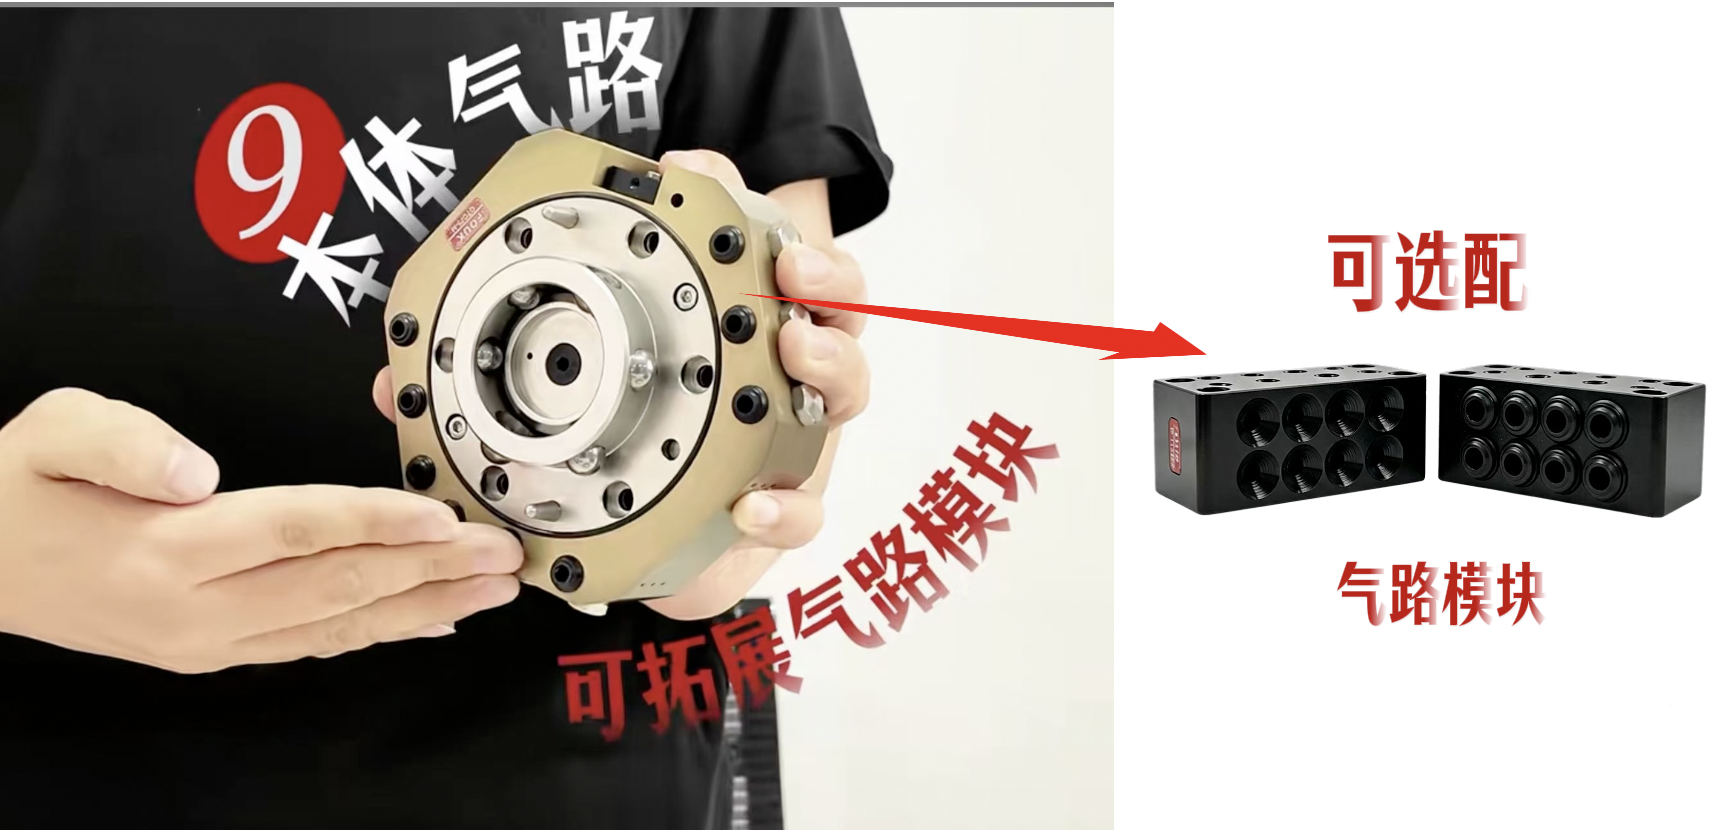
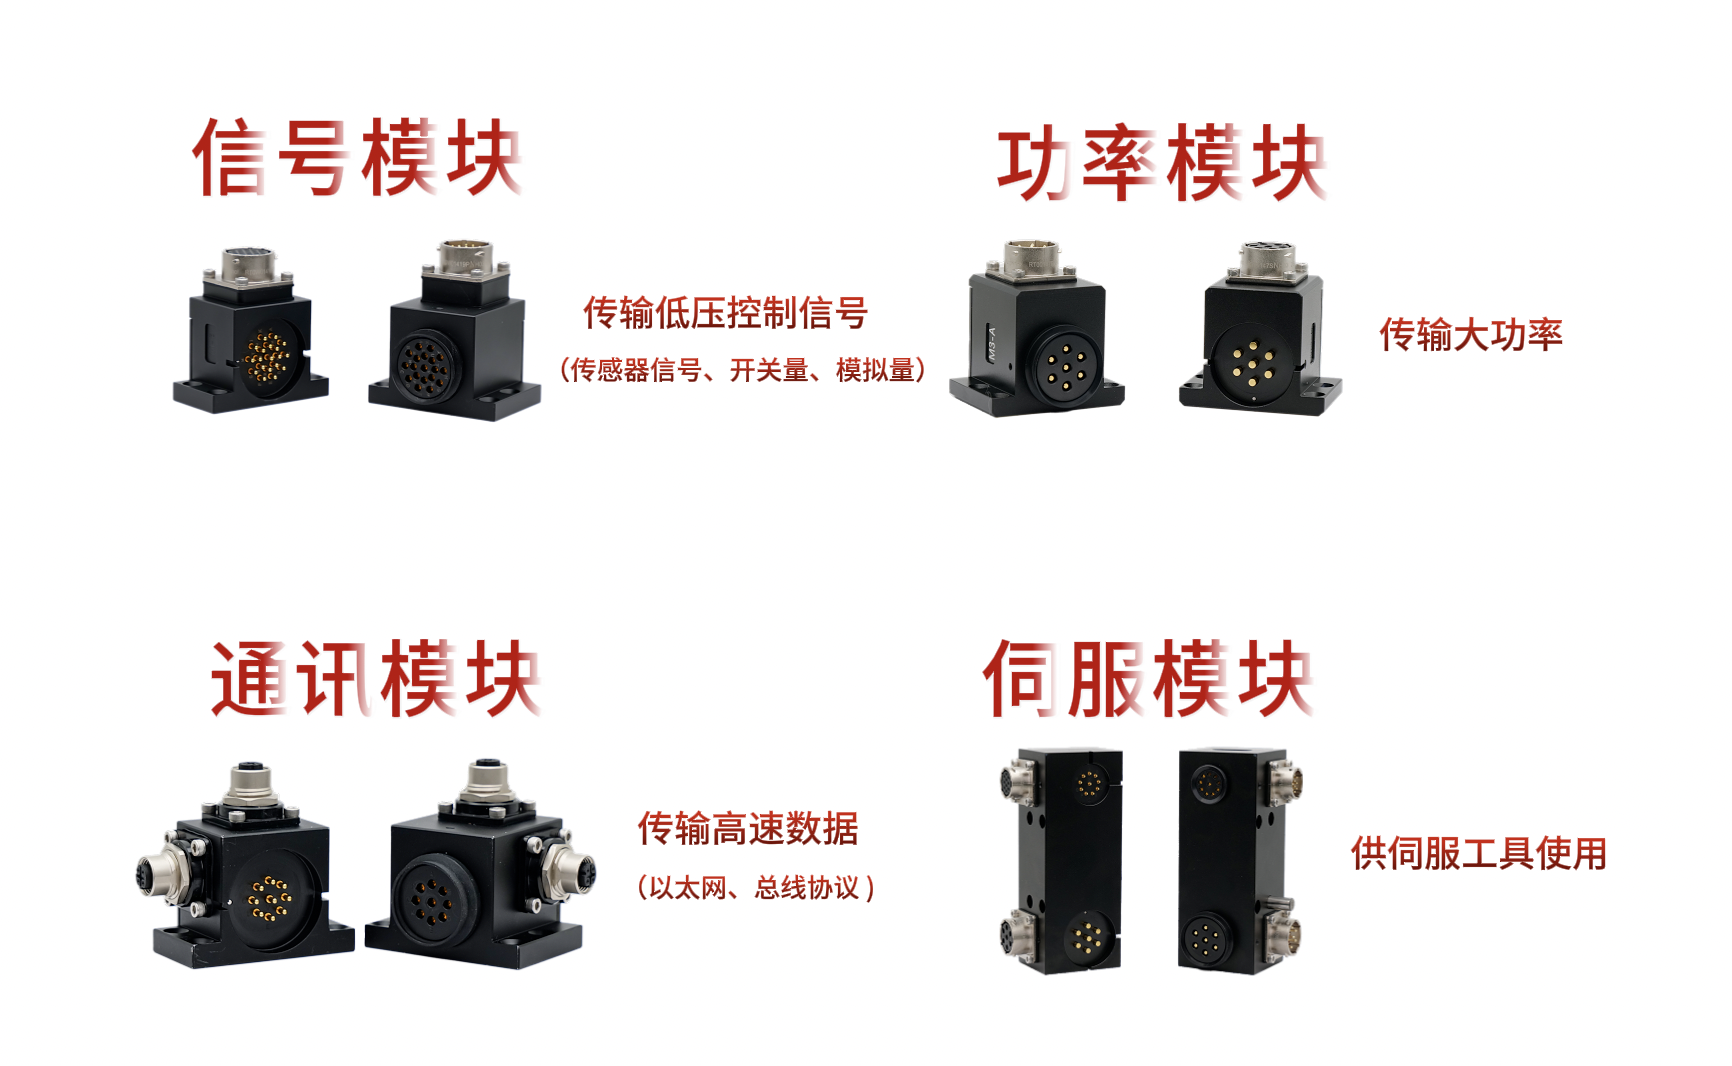
定主体型号,看的是末端工具的总负载重量,即快换盘之后所有附件的重量之和(含夹爪与工件)。 基础参数: 示例:末端总重65kg,QTC50 扛不住,必须上 QTC75。 确定配置模式,即“一配N”。快换装置分 M 盘(机器人侧)与 T 盘(工具侧):M 盘每台机器人配 1 个,T 盘每个末端工具配 1 个。选型前先数清一台机器人要交替使用几种工具,再定 T 盘数量。 示例:切换两种工具就是“一配二”——1 个 M 盘 + 2 个 T 盘 传感器用于反馈锁紧状态,按功能分两种:开闭检测,判断内部活塞是否到位;面贴合检测,确认锁紧面是否平整贴合。 算气路,先统计所有末端工具的总用气路数,再对照本体自带通道数。 公式:总需求 = 本体自带通道 + 扩展模块通道。 电模块按功能分为信号模块、伺服模块、功率模块、通讯模块四类。 需依据末端执行器的电气属性进行匹配